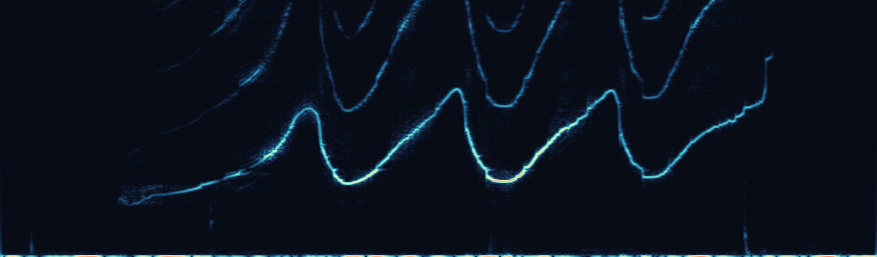
海豚哨声
用人工标注,核对录音里的频率变化。
瓶鼻海豚 · 时频图F151 / IND50654
24 kHz181260
0.000.501.001.501.75 s
循迹小车
我在电科协第二讲用这辆车演示 PID。
PID 循迹实验台
0.00 s
控制参数
横向偏差曲线近 5 秒 · 中线为 0
七路探头 横向偏差 等待启动
电子科技协会
我在科技部负责新生的嵌入式培训。